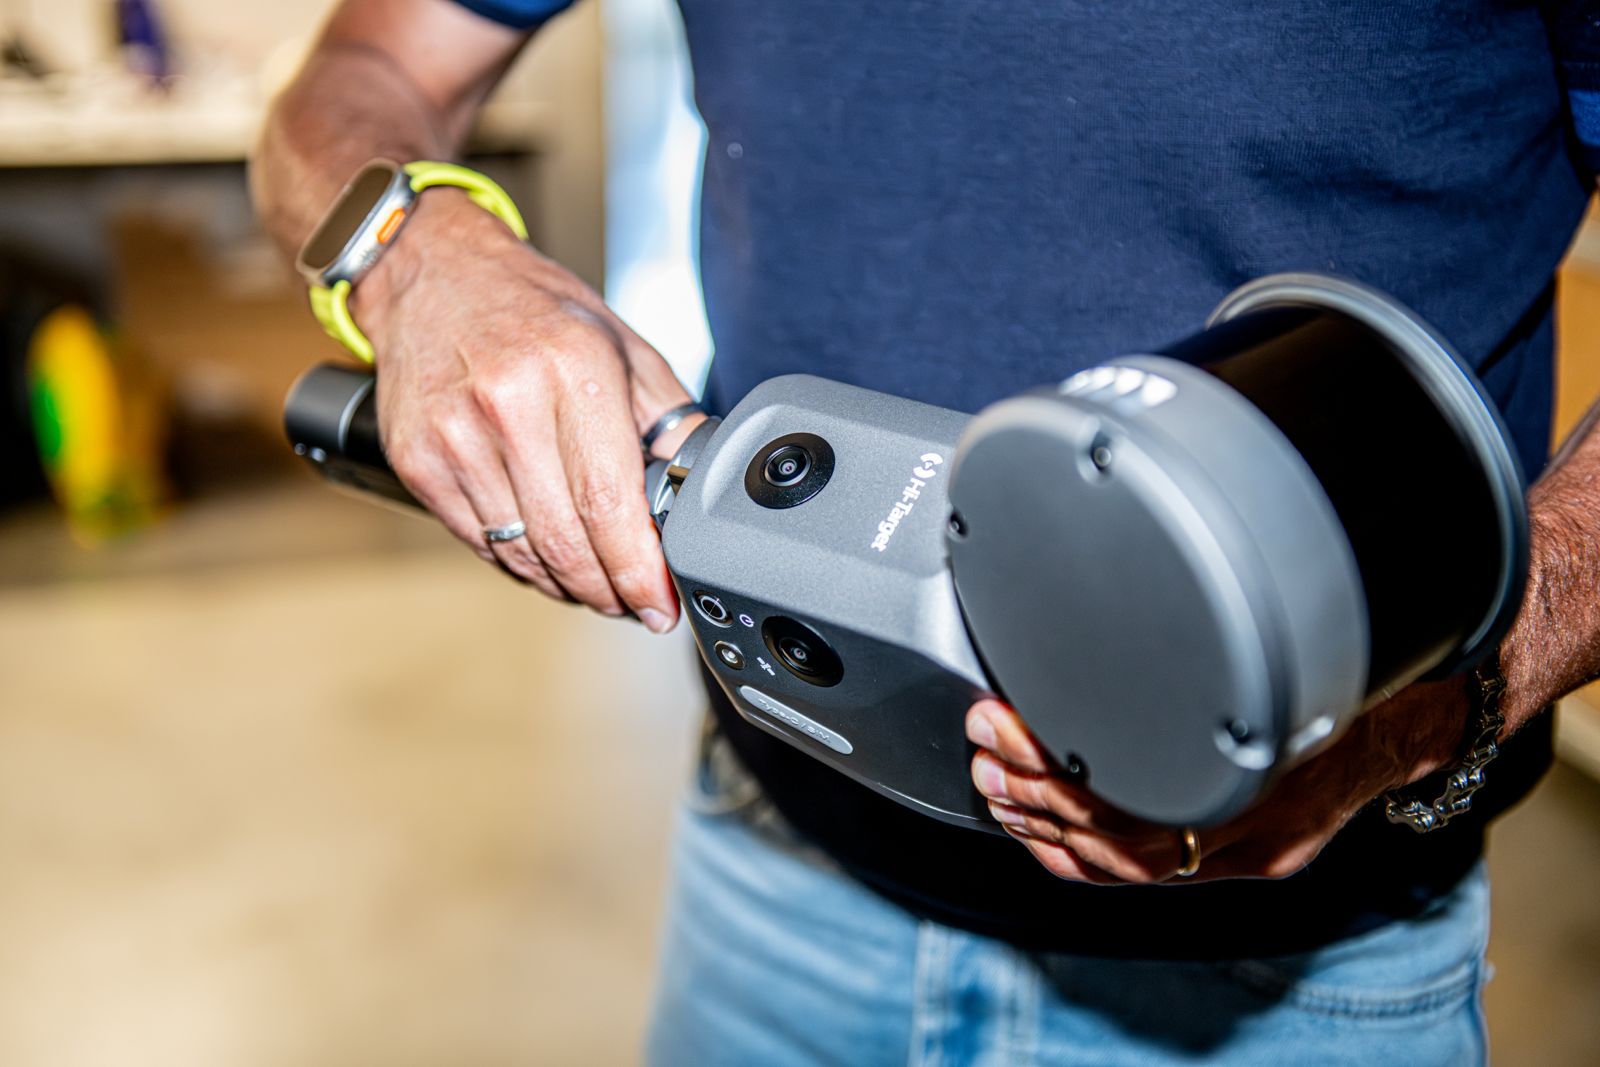
Adquisición en movimiento
SLAM significa localización y cartografía simultáneas. Durante el movimiento se estiman la trayectoria del sensor y la geometría del entorno a partir de las observaciones disponibles; la reconstrucción depende de su calidad y continuidad.
El proyecto documenta el escaneo láser móvil, no un modelo o arquitectura SLAM específicos. Esta guía describe criterios generales de uso y verificación sin prometer algoritmos, prestaciones ni funciones del equipo mostrado.
Productividad en entornos complejos
En recorridos complejos, conexiones entre habitaciones y transiciones interior/exterior, la adquisición dinámica puede reducir los reposicionamientos frente a muchas estaciones estáticas. Es una ventaja operativa potencial que depende del acceso, el recorrido, la geometría y los controles requeridos.
La productividad debe evaluarse en todo el proceso, incluidas repeticiones, procesamiento y verificación, no solo el tiempo de recorrido. Un recorrido rápido con datos incompletos puede requerir nuevas adquisiciones.
Deriva y cierre de bucle
La deriva es el error acumulado en la estimación de la trayectoria. Los recorridos largos, la geometría repetitiva, los pasillos con pocos rasgos distintivos o las interrupciones pueden debilitar las restricciones y deformar la nube de puntos.
El cierre de bucle conecta una parte del recorrido con una zona ya observada, aportando restricciones para corregir la incoherencia acumulada. No elimina automáticamente todos los errores: un reconocimiento ambiguo o una geometría débil requieren controles adicionales.
Precisión relativa y exactitud en el sistema de referencia
La coherencia entre superficies cercanas difiere de la exactitud de la nube completa en una referencia topográfica. Una buena precisión relativa local puede coexistir con deriva o deformación a mayor escala. La densidad de puntos no demuestra exactitud.
Frente a un levantamiento estático bien diseñado y comprobado, la adquisición móvil puede implicar compromisos en definición local y coherencia global; no es una regla numérica universal. La elección depende de las tolerancias del proyecto y de las comprobaciones de los datos adquiridos.
Planificar recorrido y controles
El recorrido debe mantener continuidad, solapes y retornos a zonas reconocibles cuando proceda. Las zonas críticas pueden requerir repeticiones o adquisición estática complementaria. No se presupone igual calidad en todos los entornos.
Los controles topográficos distribuidos y los puntos de comprobación independientes ayudan a verificar el posicionamiento y detectar incoherencias. Deben distinguirse los puntos que restringen los datos de los reservados para verificación, indicando las limitaciones de las zonas no comprobadas.
Guías relacionadas
Preguntas frecuentes
- ¿SLAM es siempre más rápido que el escaneo estático?
- No. Puede reducir reposicionamientos, pero la productividad final depende del entorno, los controles, las repeticiones y el procesamiento.
- ¿El cierre de bucle elimina la deriva?
- Puede reducir la incoherencia de la trayectoria, pero no garantiza por sí solo la exactitud del levantamiento.
- ¿SLAM sustituye a los controles topográficos?
- No. La referencia y los controles independientes son necesarios cuando el proyecto requiere verificación métrica y posicionamiento.
- ¿Cuándo integrar el escaneo estático?
- Cuando el detalle o la comprobación de zonas críticas requieran adquisiciones locales más controladas.
¿Qué información necesita tu proyecto?
Comparte el objetivo, las limitaciones del emplazamiento y los entregables requeridos para evaluar una estrategia de investigación adecuada.
Expón tu caso