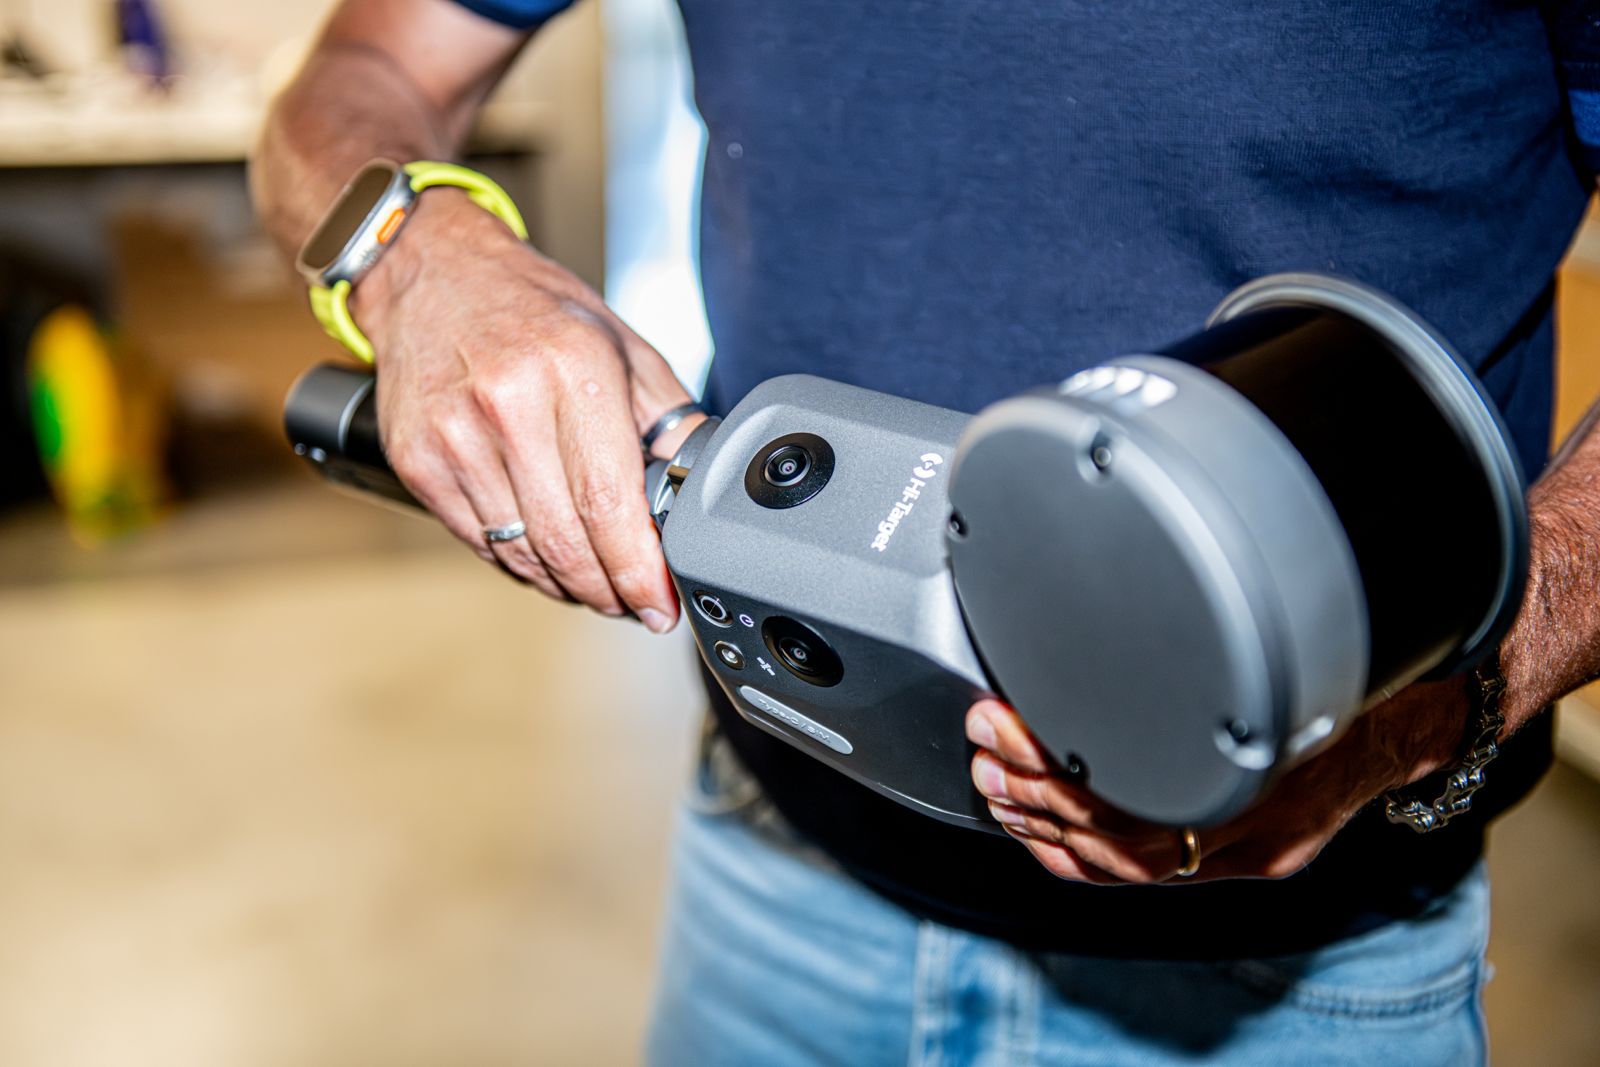
Acquisizione in movimento
SLAM significa localizzazione e mappatura simultanee. Durante il movimento si stimano la traiettoria del sensore e la geometria dell’ambiente usando le osservazioni disponibili; la ricostruzione dipende dalla qualità e continuità di tali osservazioni.
Il progetto documenta il laser scanning mobile, non un modello o una specifica architettura SLAM. Si descrivono qui criteri generali di impiego e verifica, senza promettere algoritmi, prestazioni o funzionalità della strumentazione raffigurata.
Produttività negli ambienti complessi
In percorsi articolati, collegamenti tra stanze e passaggi indoor/outdoor, l’acquisizione dinamica può ridurre i riposizionamenti rispetto a molte stazioni statiche. Il vantaggio operativo è potenziale: dipende da accessibilità, percorso, geometria e controlli richiesti.
La produttività va valutata sull’intero processo, includendo ripetizioni, elaborazione e verifica, non soltanto sui tempi di percorrenza. Un percorso rapido con dato incompleto può richiedere ulteriori acquisizioni.
Drift e loop closure
Il drift è l’accumulo di errori nella stima della traiettoria. Percorsi lunghi, geometrie ripetitive, corridoi poveri di elementi distintivi o interruzioni possono indebolire i vincoli e generare deformazioni nella nuvola.
La loop closure collega un tratto del percorso a una zona già osservata, fornendo vincoli per correggere l’incoerenza accumulata. Non elimina automaticamente ogni errore: un riconoscimento ambiguo o una geometria debole richiedono verifiche ulteriori.
Precisione relativa e accuratezza nel riferimento
La coerenza tra superfici vicine è diversa dall’accuratezza dell’intera nuvola nel riferimento topografico. Una buona precisione relativa locale può convivere con drift o deformazioni su scala più ampia. Densità dei punti non dimostra accuratezza.
Rispetto a uno statico ben progettato e controllato, il mobile può comportare compromessi sulla definizione locale e sulla coerenza globale; non è una regola numerica universale. La scelta dipende da tolleranze del progetto e verifiche sul dato acquisito.
Pianificare percorso e controlli
Il percorso deve mantenere continuità, sovrapposizioni e ritorni su aree riconoscibili quando appropriato. Zone critiche possono richiedere ripetizioni o acquisizioni statiche complementari. Non si assume che qualsiasi ambiente possa essere rilevato con la stessa qualità.
Controlli topografici distribuiti e punti indipendenti permettono di verificare il posizionamento e individuare incoerenze. Vanno distinti punti usati per vincolare il dato e punti riservati alla verifica, riportando i limiti delle zone non controllate.
Guide collegate
Domande frequenti
- SLAM è sempre più veloce dello statico?
- No. Può ridurre i riposizionamenti, ma produttività finale dipende da ambiente, controlli, ripetizioni ed elaborazione.
- La loop closure elimina il drift?
- Può ridurre l’incoerenza della traiettoria, ma non garantisce da sola l’accuratezza del rilievo.
- SLAM sostituisce i controlli topografici?
- No. Riferimento e controlli indipendenti sono necessari quando il progetto richiede verifica metrica e posizionamento.
- Quando integrare lo statico?
- Quando il dettaglio o la verifica di zone critiche richiedono acquisizioni locali più controllate.
Quali informazioni servono al tuo progetto?
Condividi obiettivo, vincoli del sito e restituzione richiesta per valutare una strategia di indagine adeguata.
Sottoponi il tuo caso