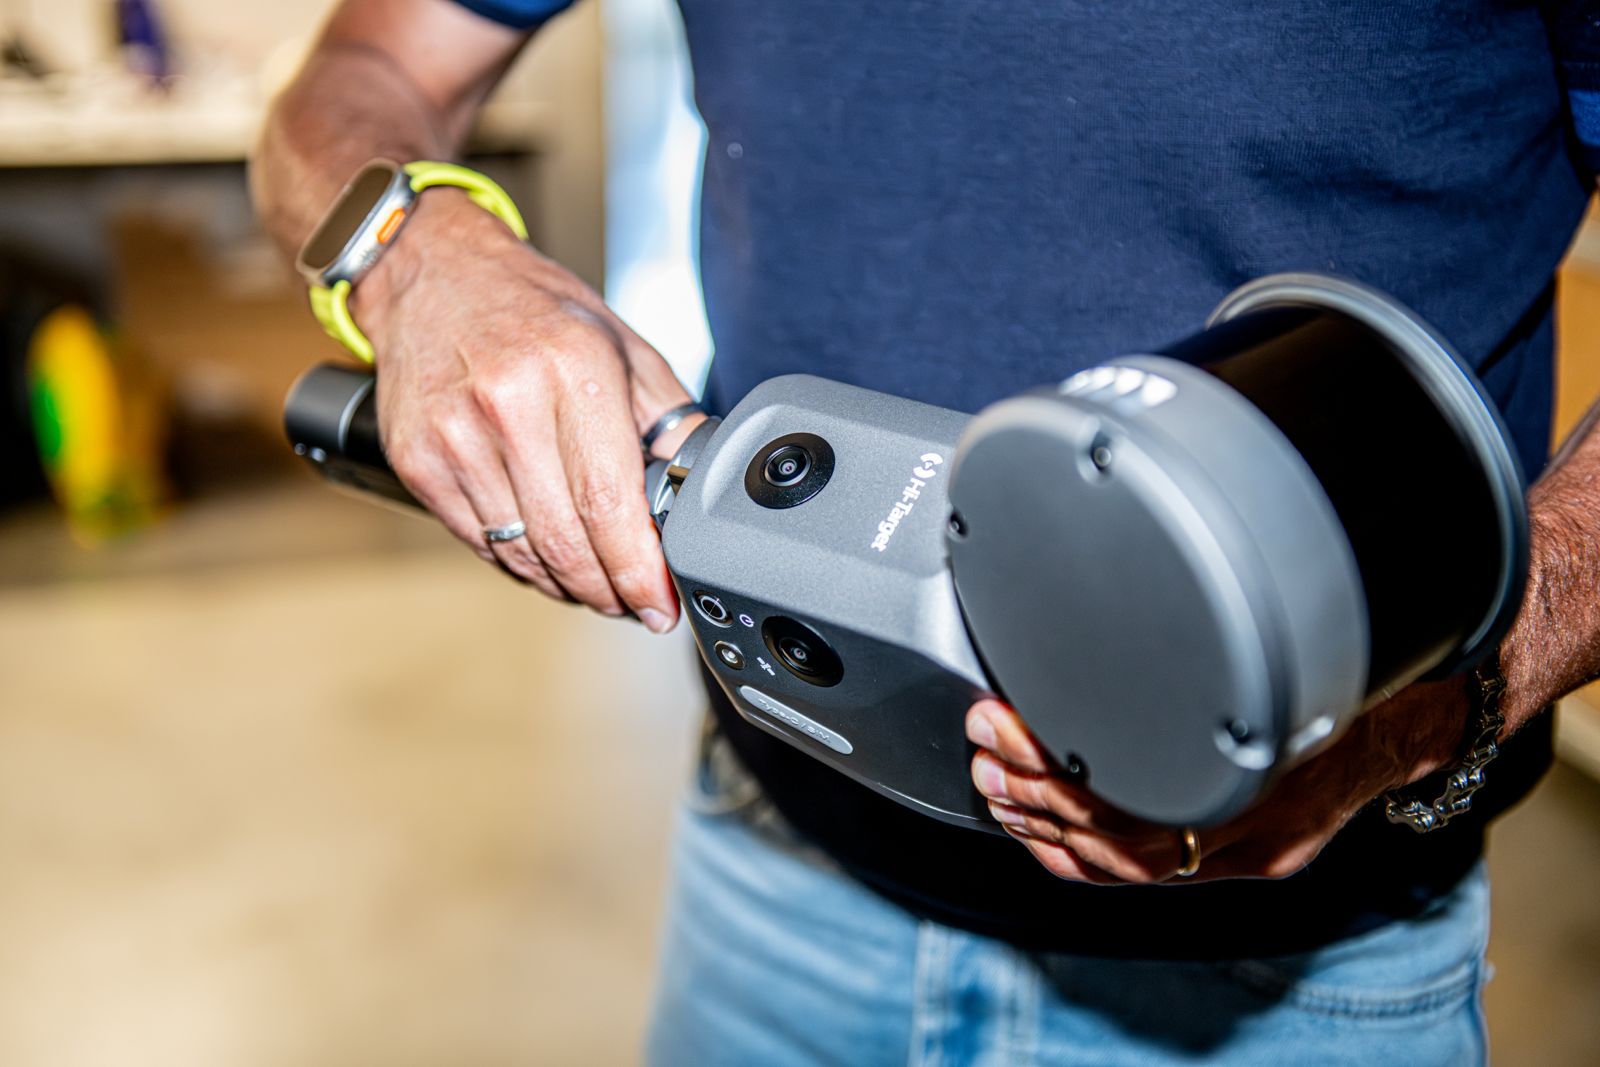
Acquisition en mouvement
SLAM signifie localisation et cartographie simultanées. Pendant le déplacement, la trajectoire du capteur et la géométrie de l’environnement sont estimées à partir des observations disponibles ; la reconstruction dépend de leur qualité et de leur continuité.
Le projet documente le scanner laser mobile, pas un modèle ou une architecture SLAM spécifique. Ce guide décrit des critères généraux d’utilisation et de vérification sans promettre d’algorithmes, de performances ou de fonctionnalités de l’équipement représenté.
Productivité dans les environnements complexes
Sur des parcours complexes, des liaisons entre pièces et des transitions intérieur/extérieur, l’acquisition dynamique peut réduire les repositionnements par rapport à de nombreuses stations statiques. Cet avantage opérationnel potentiel dépend de l’accès, du parcours, de la géométrie et des contrôles requis.
La productivité doit être évaluée sur tout le processus, répétitions, traitement et vérification compris, et pas seulement sur le temps de parcours. Un parcours rapide avec des données incomplètes peut nécessiter d’autres acquisitions.
Dérive et fermeture de boucle
La dérive est l’accumulation d’erreurs dans l’estimation de la trajectoire. Les longs parcours, les géométries répétitives, les couloirs pauvres en éléments distinctifs ou les interruptions peuvent affaiblir les contraintes et déformer le nuage de points.
La fermeture de boucle relie une partie du parcours à une zone déjà observée, apportant des contraintes pour corriger l’incohérence accumulée. Elle ne supprime pas automatiquement toutes les erreurs : une reconnaissance ambiguë ou une géométrie faible exige des contrôles supplémentaires.
Précision relative et exactitude dans le référentiel
La cohérence entre surfaces proches diffère de l’exactitude du nuage complet dans un référentiel topographique. Une bonne précision relative locale peut coexister avec une dérive ou des déformations à plus grande échelle. La densité des points ne démontre pas l’exactitude.
Par rapport à un relevé statique bien conçu et contrôlé, l’acquisition mobile peut impliquer des compromis sur la définition locale et la cohérence globale ; ce n’est pas une règle numérique universelle. Le choix dépend des tolérances du projet et des contrôles des données acquises.
Planifier le parcours et les contrôles
Le parcours doit maintenir continuité, recouvrements et retours sur des zones reconnaissables lorsque cela convient. Les zones critiques peuvent nécessiter répétitions ou acquisitions statiques complémentaires. Une qualité identique dans tous les environnements n’est pas présumée.
Des contrôles topographiques répartis et des points de contrôle indépendants aident à vérifier le positionnement et à détecter les incohérences. Les points servant à contraindre les données doivent être distingués des points de vérification, en indiquant les limites des zones non contrôlées.
Guides associés
Questions fréquentes
- Le SLAM est-il toujours plus rapide que le scanner statique ?
- Non. Il peut réduire les repositionnements, mais la productivité finale dépend de l’environnement, des contrôles, des répétitions et du traitement.
- La fermeture de boucle élimine-t-elle la dérive ?
- Elle peut réduire l’incohérence de la trajectoire, mais ne garantit pas à elle seule l’exactitude du relevé.
- Le SLAM remplace-t-il les contrôles topographiques ?
- Non. Un référentiel et des contrôles indépendants sont nécessaires lorsque le projet exige vérification métrique et positionnement.
- Quand intégrer le scanner statique ?
- Lorsque le détail ou la vérification de zones critiques exige des acquisitions locales mieux contrôlées.
De quelles informations votre projet a-t-il besoin ?
Précisez l’objectif, les contraintes du site et les livrables attendus pour évaluer une stratégie d’investigation adaptée.
Soumettez votre cas