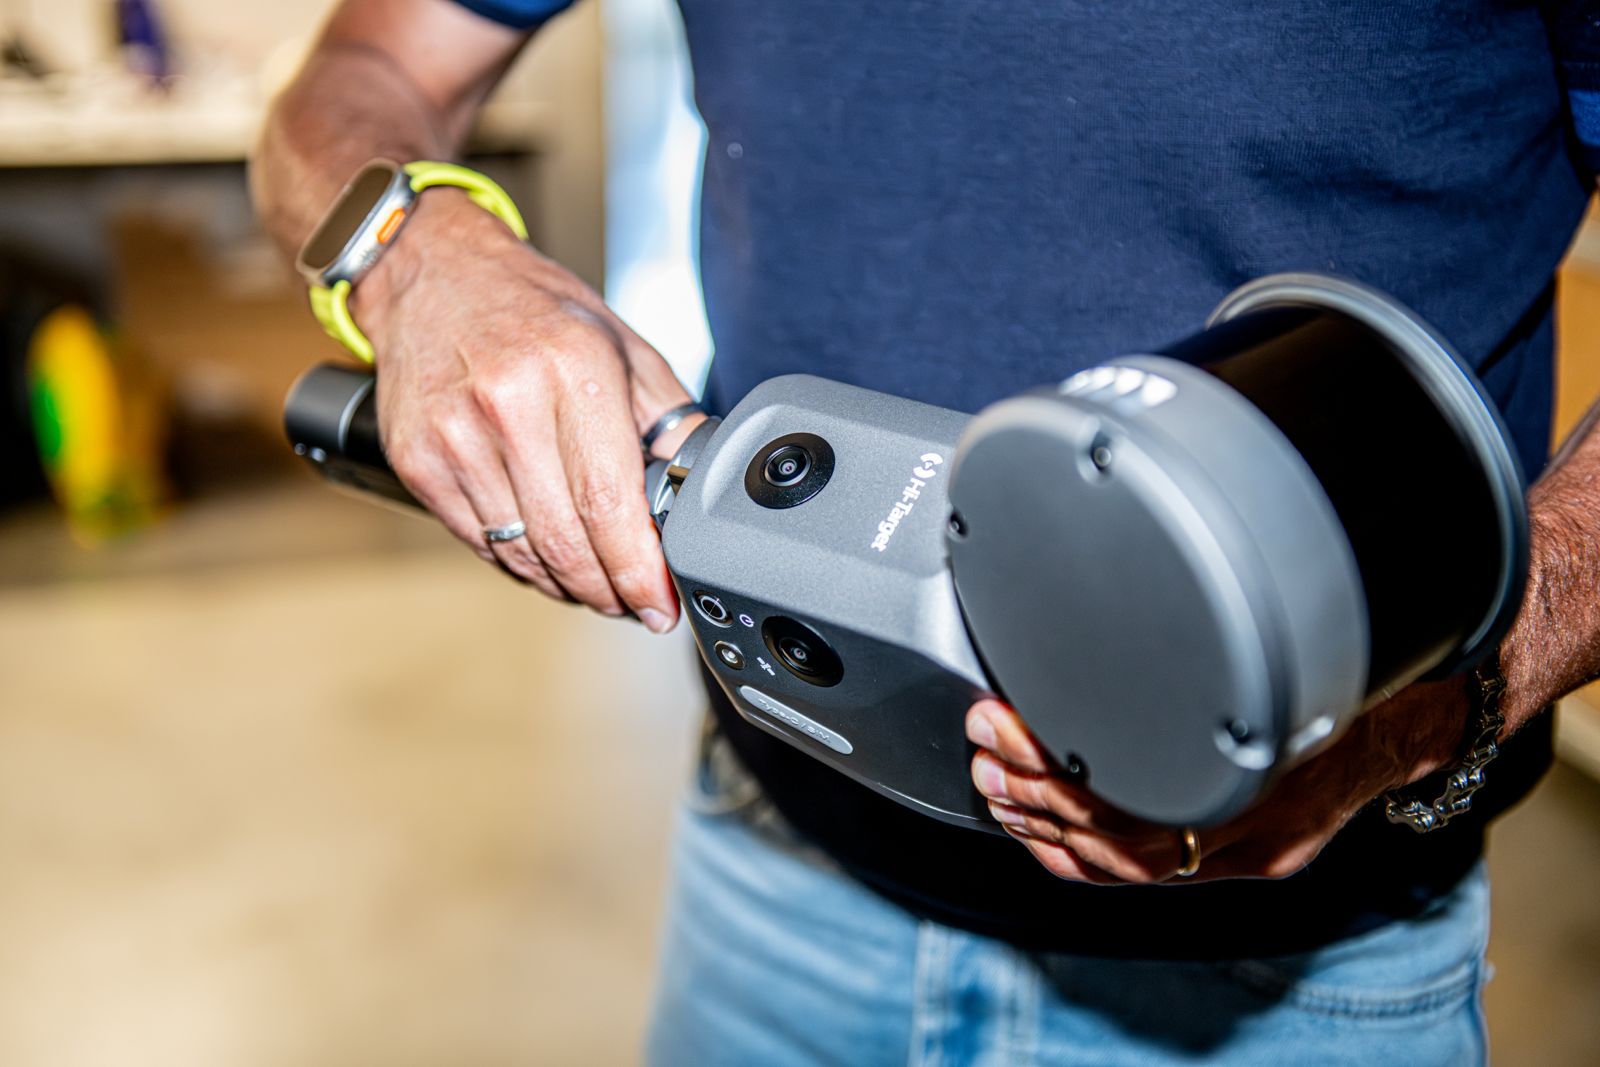
移动中采集
SLAM 指同步定位与建图。移动过程中,利用可用观测估计传感器轨迹和环境几何;重建取决于观测的质量与连续性。
项目记录的是移动激光扫描,而非特定型号或 SLAM 架构。本指南说明通用使用与验证标准,不承诺图示设备的算法、性能或功能。
复杂环境中的生产效率
在复杂路径、房间连接和室内外过渡中,与多个静态测站相比,动态采集可能减少重新设站。这是潜在作业优势,取决于通达条件、路径、几何和所需检查。
应评估整个流程的生产效率,包括重复采集、处理和验证,而非仅看行走时间。快速行走但数据不完整的路径可能需要进一步采集。
漂移与闭环
漂移是轨迹估计中误差的累积。长路径、重复几何、缺少独特特征的走廊或中断可能削弱约束并使点云变形。
闭环将路径的一部分与已观测区域连接,提供约束以修正累积的不一致。它不会自动消除所有误差:识别歧义或薄弱几何条件需要进一步检查。
相对精度与参考系中的准确度
相邻表面间的一致性不同于整个点云在测量参考系中的准确度。良好的局部相对精度可以与漂移或更大范围的变形共存。点密度不能证明准确度。
与经过良好设计和检查的静态测量相比,移动采集可能需要在局部细节清晰度和整体一致性之间权衡;这不是普遍适用的数值规则。选择取决于项目容差和对采集数据的检查。
规划路径与检查
路径应保持连续、重叠,并在适当时返回可识别区域。关键区域可能需要重复或补充静态采集。不能假定所有环境中的质量相同。
分布式测量控制与独立检查点有助于验证定位并发现不一致。用于约束数据的点必须与验证点区分,并说明未检查区域的局限。
相关指南
返回主指南常见问题
- SLAM 总比静态扫描快吗?
- 不是。它可能减少重新设站,但最终生产效率取决于环境、检查、重复采集和处理。
- 闭环能消除漂移吗?
- 它可以减少轨迹的不一致,但本身不能保证测量准确度。
- SLAM 能替代测量检查吗?
- 不能。当项目要求度量验证和定位时,需要参考系和独立检查。
- 何时整合静态扫描?
- 当关键区域的细节或验证需要更受控的局部采集时。
您的项目需要哪些信息?
请说明项目目标、现场限制和所需交付成果,以便评估合适的调查方案。
提交您的案例