从航空平台进行激光测距
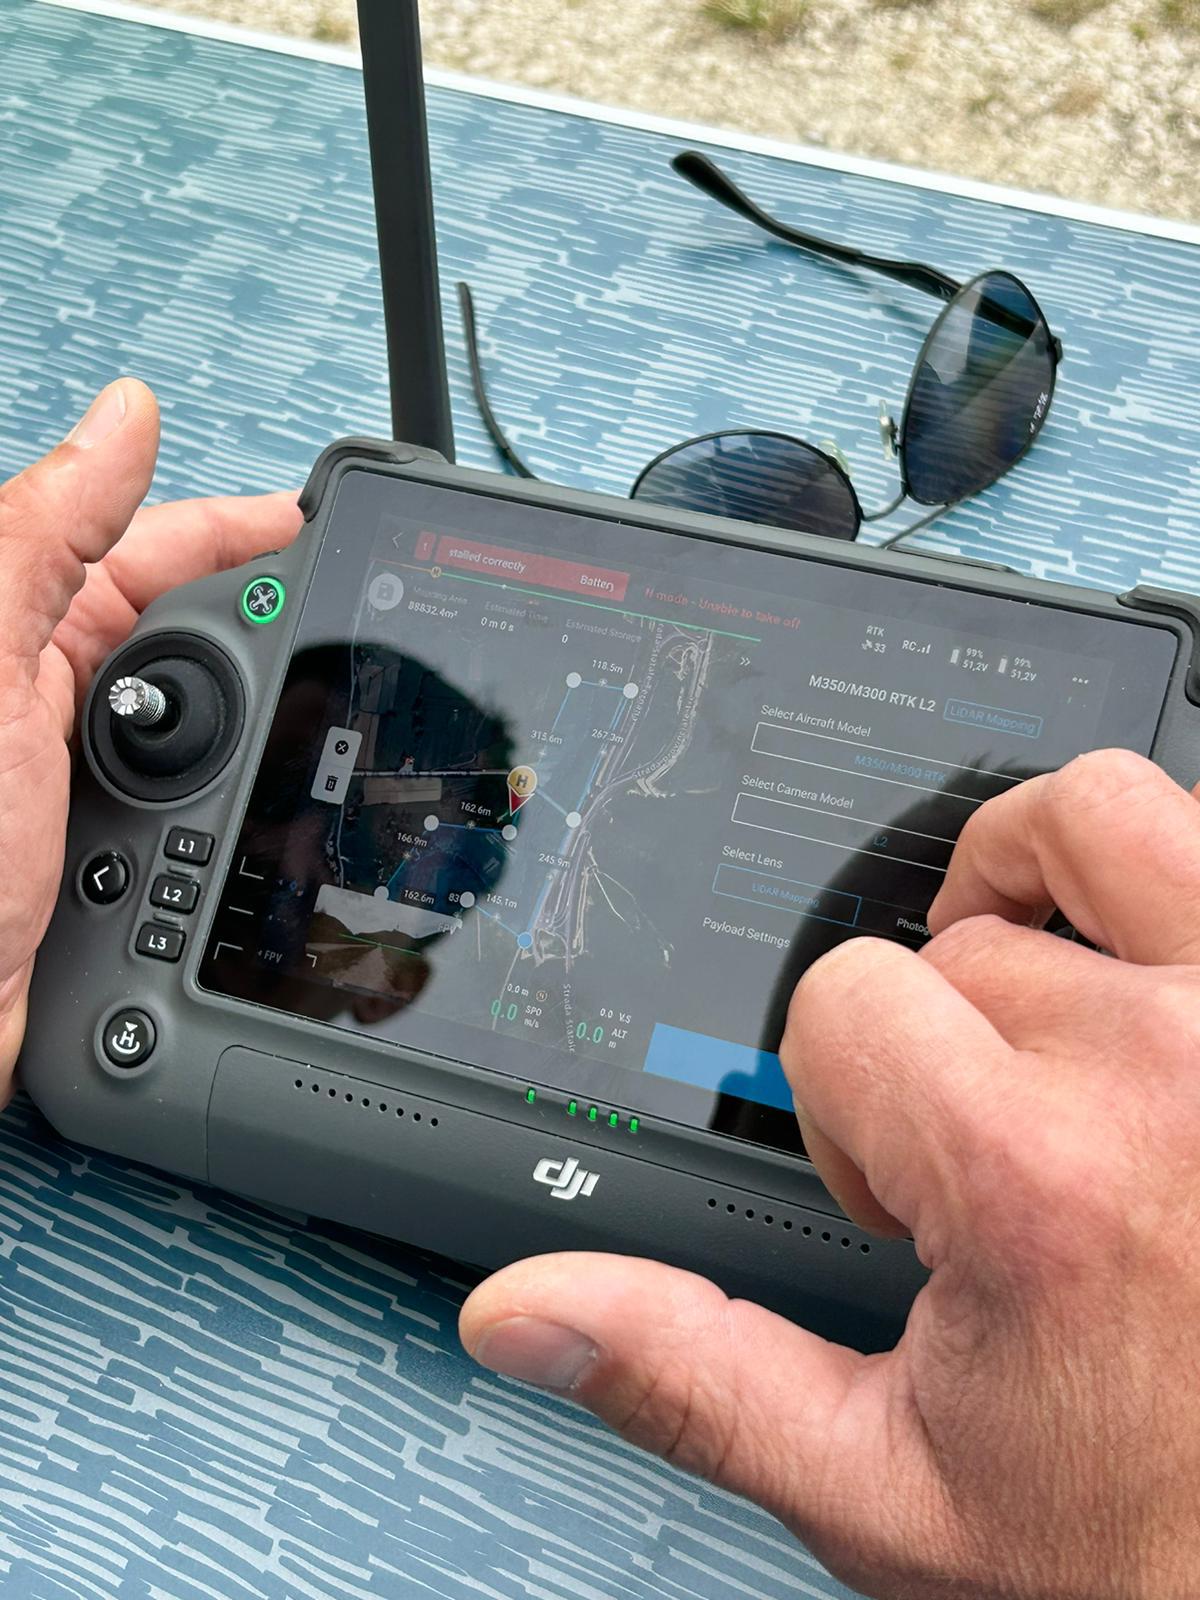
UAV LiDAR 在飞行中采集激光距离。重建将测量值与平台的位置和姿态结合;点云质量取决于整个流程,而不仅是传感器。
项目已记录 LiDAR 规划和 UAV 平台。这支持相关技术流程,但并不意味着可以对密度、生产效率或准确度作出数值承诺。
设计任务
地形、障碍物、通达条件、覆盖范围和所需细节决定飞行路径。现有的山地规划说明了为什么必须结合实际地形评估高度与采集几何条件。
需要核实作业条件、必要许可及飞行可行性。不能假定该方法可不受限制地采集任何区域。
检查和分类点云
航带一致性、地理配准和独立检查点均属于验证内容。分类区分已观测到的表面和地面;它无法生成未采集的测量值。
植被可能允许获得一些下方表面的回波,但不能保证所有冠层下方的地面覆盖。必须说明缺失区域和分类的不确定性。
结合地面与航空数据
UAV 采集提供不同于地面测量的视角。立面、悬挑和遮挡区域可能需要静态、移动或额外采集;整合需要共同参考系。
点云、表面模型和地形模型有不同用途。应在采集前确定交付成果,并对照实际观测区域进行检查。
相关指南
返回主指南常见问题
- LiDAR 总能看到植被下方的地面吗?
- 不能。这取决于植被、几何条件和实际回波。必须说明缺失区域。
- 它能替代地面测量吗?
- 不一定。视角和遮挡可能需要互补采集。
- 密度能证明准确度吗?
- 不能。需要检查参考系、一致性和点的质量。
您的项目需要哪些信息?
请说明项目目标、现场限制和所需交付成果,以便评估合适的调查方案。
提交您的案例